


अगली पीढ़ी के रोबोटिक सिस्टम के लिए रीयल-टाइम कैनेमेटिक तकनीक को लागू करने पर व्यापक मार्गदर्शिका।
उच्च परिशुद्धता रोबोटिक्स का परिचय
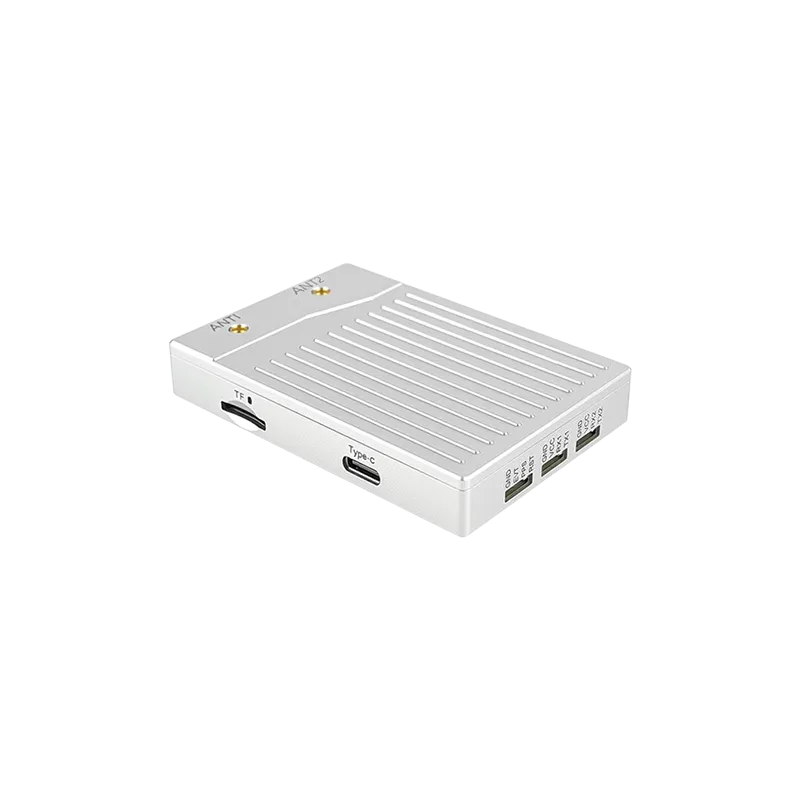
आधुनिक स्वचालन का परिदृश्य एक आमूल-चूल बदलाव के दौर से गुजर रहा है, जो नेविगेशन में उप-डेसीमीटर सटीकता की मांग से प्रेरित है। इस क्रांति के केंद्र में रोबोटिक्स के लिए आरटीके जीएनएसएस रिसीवर है, जो एक विशेष हार्डवेयर समाधान है जो पारंपरिक वैश्विक पोजिशनिंग सिस्टम की सीमाओं को पार करता है। मानक जीएनएसएस समाधान अक्सर कुछ मीटर के भीतर सटीकता प्रदान करते हैं, जो स्मार्टफोन या सामान्य वाहन नेविगेशन के लिए पर्याप्त है। हालांकि, एक स्वायत्त लॉनमूवर, एक डिलीवरी रोबोट, या एक सटीक कृषि ट्रैक्टर के लिए, आधा मीटर की त्रुटि का एक मार्जिन भी भयावह विफलता या महत्वपूर्ण परिचालन अक्षमता का कारण बन सकता है।
रीयल-टाइम किनेमैटिक (आरटीके) तकनीक का उपयोग करके, रोबोटिस्ट सेंटीमीटर-स्तरीय स्थानीयकरण प्राप्त कर सकते हैं। यह सटीकता केवल एक विलासिता नहीं है; यह रोबोटों के लिए मूलभूत आवश्यकता है जिन्हें जटिल वातावरण के साथ बातचीत करनी चाहिए, सर्जिकल सटीकता के साथ पूर्वनिर्धारित पथों का पालन करना चाहिए और मानव-आबादी वाले क्षेत्रों में सुरक्षा प्रोटोकॉल बनाए रखना चाहिए। इस गाइड में, हम जटिल यांत्रिकी, कार्यान्वयन रणनीतियों और पेशेवर-ग्रेड समाधानों का पता लगाते हैं जो किसी भी रोबोटिक प्लेटफ़ॉर्म के लिए उच्च-सटीक स्थिति को संभव बनाते हैं।
RTK GNSS प्रौद्योगिकी के यांत्रिकी
रीयल-टाइम काइनेमेटिक तकनीक केवल सिग्नल की सूचना सामग्री के बजाय उपग्रह सिग्नल की वाहक तरंग के चरण का विश्लेषण करके काम करती है। इसे प्राप्त करने के लिए, रोबोटिक्स के लिए एक RTK GNSS रिसीवर को दो प्राथमिक घटकों की आवश्यकता होती है: एक बेस स्टेशन और एक रोवर। बेस स्टेशन को एक ज्ञात, सर्वेक्षण किए गए स्थान पर रखा गया है। यह उपग्रह संकेतों की निगरानी करता है और वायुमंडलीय देरी और कक्षीय विविधताओं के कारण होने वाली त्रुटियों की गणना करता है। फिर इन सुधारों को वास्तविक समय में रोबोट पर लगे "रोवर" मॉड्यूल में प्रेषित किया जाता है।
रोवर वाहक चरण पूर्णांक अस्पष्टता को हल करने के लिए बेस स्टेशन के डेटा के साथ अपने स्वयं के उपग्रह अवलोकनों को जोड़ता है। यह प्रक्रिया सिस्टम को 1 से 2 सेंटीमीटर की सटीकता के साथ बेस स्टेशन के लिए रोबोट की सापेक्ष स्थिति निर्धारित करने की अनुमति देती है। आधुनिक रिसीवर अक्सर जीपीएस, ग्लोनास, गैलीलियो और बेइदौ सहित कई नक्षत्रों का समर्थन करते हैं, यह सुनिश्चित करते हुए कि चुनौतीपूर्ण वातावरण में भी जहां कुछ उपग्रह अस्पष्ट हैं, रोबोट उच्च स्तर की स्थिति अखंडता बनाए रखता है।
इसके अलावा, बहु-आवृत्ति बैंड (L1, L2, और L5) के एकीकरण ने "पहले फिक्स करने का समय" (TTFF) को काफी कम कर दिया है। इसका मतलब है कि रोबोट अपने उच्च-सटीक नेविगेशन राज्यों को पहले से कहीं अधिक तेजी से प्रारंभ कर सकते हैं। पेशेवर डेवलपर्स के लिए, हार्डवेयर का चयन करते समय इन वाहक-चरण की गतिशीलता को समझना आवश्यक है जो अलग-अलग आयनोस्फेरिक परिस्थितियों में और विविध भौगोलिक स्थानों में मज़बूती से काम करना चाहिए।
RTK रिसीवरों को रोबोटिक प्लेटफार्मों में एकीकृत करना
रोबोटिक्स के लिए RTK GNSS रिसीवर का सफल एकीकरण केवल एक मॉड्यूल में प्लग इन करने से कहीं आगे जाता है। इसमें हार्डवेयर इंटरफ़ेस, डेटा प्रोटोकॉल और भौतिक माउंटिंग पर सावधानीपूर्वक विचार करना शामिल है। अधिकांश पेशेवर आरटीके मॉड्यूल मानकीकृत प्रोटोकॉल का उपयोग करते हैं जैसे कि स्थिति आउटपुट के लिए एनएमईए 0183 और सुधार डेटा इनपुट के लिए आरटीसीएम 3.x। डेवलपर्स को यह सुनिश्चित करना चाहिए कि उनके उड़ान नियंत्रक या ऑनबोर्ड कंप्यूटर (जैसे आरओएस-आधारित सिस्टम) इन उच्च-आवृत्ति डेटा धाराओं को संभालने के लिए कॉन्फ़िगर किए गए हैं।
विद्युत चुम्बकीय हस्तक्षेप (ईएमआई) एक अन्य महत्वपूर्ण कारक है। रोबोट अक्सर मोटर, हाई-स्पीड प्रोसेसर और वायरलेस ट्रांसमीटरों से भरे होते हैं, जो सभी शोर उत्पन्न कर सकते हैं जो कमजोर उपग्रह संकेतों में हस्तक्षेप करते हैं। उच्च-गुणवत्ता, परिरक्षित एंटेना का उपयोग करना और उन्हें हस्तक्षेप स्रोतों से दूर रखना महत्वपूर्ण है। कई इंजीनियर एकीकृत मॉड्यूल का विकल्प चुनते हैं जो समाक्षीय केबलों के माध्यम से सिग्नल हानि को कम करने के लिए एंटीना और रिसीवर को जोड़ते हैं।
बेस स्टेशन और रोवर के बीच संचार विलंबता को भी कम से कम किया जाना चाहिए। चाहे यूएचएफ रेडियो लिंक या एनटीआरआईपी (इंटरनेट प्रोटोकॉल के माध्यम से आरटीसीएम का नेटवर्क ट्रांसपोर्ट) का उपयोग कर रहे हों, आरटीके "फिक्स्ड" स्थिति बनाए रखने के लिए सुधार डेटा प्राप्त करने में देरी 1-2 सेकंड से कम होनी चाहिए। यदि लिंक बाधित हो जाता है, तो रिसीवर "फ्लोट" स्थिति में वापस आ सकता है, जहां सटीकता डेसीमीटर स्तर तक कम हो जाती है, संभावित रूप से रोबोट के स्वायत्त संचालन को रोक सकती है।
पर्यावरणीय चुनौतियों से निपटना
रोबोटिक्स के लिए किसी भी आरटीके जीएनएसएस रिसीवर के लिए सबसे महत्वपूर्ण बाधाओं में से एक "शहरी घाटी" प्रभाव है। ऊंची इमारतें, घने पत्ते और बड़ी धातु संरचनाएं उपग्रह संकेतों को प्रतिबिंबित कर सकती हैं, जिससे मल्टीपाथ हस्तक्षेप पैदा हो सकता है। इसके परिणामस्वरूप रिसीवर एक सिग्नल के आधार पर एक स्थिति की गणना करता है जो एक लंबा रास्ता लेता है, जिससे त्रुटियां होती हैं। इसे कम करने के लिए, उन्नत रिसीवर परिष्कृत मल्टीपाथ अस्वीकृति एल्गोरिदम को नियोजित करते हैं और दृश्यमान उपग्रहों की संख्या को अधिकतम करने के लिए "ऑल-नक्षत्र" ट्रैकिंग का उपयोग करते हैं।
ऐसे परिदृश्यों में जहां जीएनएसएस सिग्नल पूरी तरह से अवरुद्ध हैं, जैसे कि घर के अंदर या भारी सुरंगों के नीचे, उच्च अंत रोबोटिक सिस्टम अक्सर सेंसर संलयन का उपयोग करते हैं। इसमें RTK डेटा को जड़त्वीय मापन इकाइयों (IMUs), व्हील ओडोमेट्री या LiDAR के साथ जोड़ना शामिल है। कलमैन फिल्टर का उपयोग करके, रोबोट छोटे जीएनएसएस आउटेज के दौरान अपनी स्थिति का सटीक अनुमान बनाए रख सकता है। यह हाइब्रिड दृष्टिकोण सुनिश्चित करता है कि RTK रिसीवर द्वारा प्रदान किए गए उच्च-सटीक डेटा का उपयोग अपनी पूरी क्षमता से किया जाता है, जबकि कुल सिग्नल हानि के लिए फ़ॉलबैक तंत्र बनाए रखा जाता है।
मौसम की स्थिति भी एक भूमिका निभाती है। जबकि जीएनएसएस सिग्नल आम तौर पर बारिश और कोहरे के प्रतिरोधी होते हैं, चरम वायुमंडलीय स्थितियां क्षोभमंडल के माध्यम से सिग्नल प्रसार को प्रभावित कर सकती हैं। आधुनिक आरटीके एल्गोरिदम इन चरों की भरपाई के लिए डिज़ाइन किए गए हैं, लेकिन उपयोगकर्ताओं को पता होना चाहिए कि सबसे स्थिर प्रदर्शन हमेशा आकाश के स्पष्ट, अबाधित दृश्य के साथ प्राप्त किया जाता है।
आधुनिक उद्योग में प्रमुख अनुप्रयोग
रोबोटिक्स के लिए RTK GNSS रिसीवर का अनुप्रयोग कई उच्च-दांव वाले उद्योगों में फैला हुआ है। सटीक कृषि में, स्वायत्त ट्रैक्टर और ड्रोन बीज बोने और सेंटीमीटर सटीकता के साथ उर्वरकों को लागू करने, अपशिष्ट को कम करने और फसल की पैदावार को अधिकतम करने के लिए आरटीके का उपयोग करते हैं। ये सिस्टम लगभग शून्य विचलन के साथ वर्षों तक एक ही रास्ते का अनुसरण कर सकते हैं, मैनुअल स्टीयरिंग या मानक जीपीएस के साथ एक असंभव उपलब्धि।
लॉजिस्टिक्स और डिलीवरी के क्षेत्र में, अंतिम-मील डिलीवरी रोबोट संकीर्ण फुटपाथों पर नेविगेट करने और बाधाओं से टकराए बिना विशिष्ट ग्राहक दरवाजे तक पहुंचने के लिए आरटीके पर भरोसा करते हैं। इसी तरह, जियोडेटिक सर्वेक्षण और निर्माण के लिए, स्वायत्त रोवर्स साइटों का नक्शा बना सकते हैं और पेशेवर-ग्रेड सटीकता के साथ संरचनाओं के संरेखण की जांच कर सकते हैं, जिससे पारंपरिक सर्वेक्षण विधियों से जुड़ी श्रम लागत और समय में काफी कमी आती है।
इसके अलावा, स्वायत्त रोबोटिक लॉनमूवर के उदय ने आरटीके तकनीक को उपभोक्ता बाजार में ला दिया है। पुराने मॉडलों के विपरीत, जिनके लिए दफन सीमा तारों की आवश्यकता होती है, आरटीके-सक्षम मावर्स को आभासी सीमाओं के माध्यम से प्रोग्राम किया जा सकता है, जिससे लचीले यार्ड प्रबंधन और सही घास काटने के पैटर्न की अनुमति मिलती है। यह संक्रमण दर्शाता है कि कैसे उच्च-सटीक GNSS हार्डवेयर रोजमर्रा के अनुप्रयोगों के लिए अधिक सुलभ और मजबूत होता जा रहा है।
अपनी रोबोटिक्स GNSS आवश्यकताओं के लिए योंगहाओ क्यों चुनें
योंगहाओ में, हम सबसे अधिक मांग वाली स्वायत्त परियोजनाओं के लिए तैयार किए गए अत्याधुनिक पोजिशनिंग समाधान प्रदान करने में विशेषज्ञ हैं। जीएनएसएस प्रौद्योगिकी में हमारी विशेषज्ञता हमें उच्च प्रदर्शन वाले हार्डवेयर का निर्माण करने की अनुमति देती है जो औद्योगिक उपयोग की कठोरता का सामना करता है। चाहे आप एक छोटे पैमाने पर अनुसंधान ड्रोन या भारी शुल्क स्वायत्त वाहनों के बेड़े का निर्माण कर रहे हों, रोबोटिक्स लाइनअप के लिए हमारे आरटीके जीएनएसएस रिसीवर को लगातार, सेंटीमीटर-स्तर की सटीकता प्रदान करने के लिए डिज़ाइन किया गया है।
हमारे उत्पाद पोर्टफोलियो में प्रसिद्ध UM980 और ZED-F9P संगत मॉड्यूल शामिल हैं, जो उच्च परिशुद्धता स्थानीयकरण के लिए उद्योग मानक हैं। इन मॉड्यूल में मल्टी-बैंड, मल्टी-नक्षत्र समर्थन की सुविधा है, जो यह सुनिश्चित करता है कि आपका रोबोट चुनौतीपूर्ण वातावरण में भी एक स्थिर फिक्स बनाए रखता है। हम विशेष RTK GNSS एंटेना भी प्रदान करते हैं जो बेहतर लाभ और मल्टीपाथ अस्वीकृति क्षमताएं प्रदान करते हैं।
योंगहाओ लाभ विश्वसनीयता और तकनीकी सहायता के प्रति हमारी प्रतिबद्धता में निहित है। हम रोबोटिक एकीकरण की जटिलताओं को समझते हैं, और हमारी टीम आपको सफल होने में मदद करने के लिए आवश्यक प्रलेखन और अनुकूलन सेवाएं प्रदान करने के लिए समर्पित है। एंटी-जैमिंग सिस्टम से लेकर एकीकृत एंटीना मॉड्यूल तक, हमारे समाधान अगली पीढ़ी के स्वायत्त प्रणालियों को सशक्त बनाने के लिए इंजीनियर किए गए हैं।
अक्सर पूछे जाने वाले प्रश्न
Q1: रोबोटिक्स के लिए RTK GNSS रिसीवर स्वायत्त नेविगेशन को कैसे बेहतर बनाता है?
यह बेस स्टेशन से वास्तविक समय सुधार का उपयोग करके सेंटीमीटर-स्तरीय स्थिति सटीकता प्रदान करता है, जिससे रोबोट सटीक पथों का अनुसरण कर सकते हैं और अपने पर्यावरण के साथ सुरक्षित रूप से बातचीत कर सकते हैं।
Q2: क्या मैं शहरी क्षेत्रों में रोबोटिक्स के लिए RTK GNSS रिसीवर का उपयोग कर सकता हूँ?
हां, हालांकि प्रदर्शन सिग्नल दृश्यता पर निर्भर करता है। योंगहाओ के आधुनिक बहु-नक्षत्र रिसीवर शहरी वातावरण में स्थिरता बनाए रखने के लिए मल्टीपाथ अस्वीकृति के साथ डिज़ाइन किए गए हैं।
Q3: रोबोटिक्स के लिए RTK GNSS रिसीवर में "फ्लोट" और "फिक्स्ड" स्थिति के बीच क्या अंतर है?
"फिक्स्ड" स्थिति का मतलब है कि रिसीवर ने वाहक चरण की अस्पष्टता को हल कर लिया है और सेंटीमीटर-स्तर की सटीकता हासिल की है, जबकि "फ्लोट" इंगित करता है कि सिस्टम अभी भी गणना कर रहा है और सटीकता आमतौर पर डेसीमीटर रेंज में है।
Q4: क्या रोबोटिक्स के लिए RTK GNSS रिसीवर को निरंतर इंटरनेट कनेक्शन की आवश्यकता होती है?
यदि आप सुधार के लिए एनटीआरआईपी का उपयोग कर रहे हैं, तो इंटरनेट कनेक्शन की आवश्यकता है। वैकल्पिक रूप से, आप सेलुलर कवरेज के बिना क्षेत्रों के लिए यूएचएफ रेडियो लिंक के साथ एक स्थानीय बेस स्टेशन का उपयोग कर सकते हैं।
Q5: मैं अपने प्रोजेक्ट के लिए रोबोटिक्स के लिए सही RTK GNSS रिसीवर कैसे चुनूं?
समर्थित नक्षत्रों की संख्या, आवृत्ति बैंड (L1/L2/L5), बिजली की खपत, इंटरफ़ेस संगतता, और क्या आपको एक एकीकृत एंटीना की आवश्यकता है, जैसे कारकों पर विचार करें।
क्या आप अपनी रोबोटिक्स परिशुद्धता को बढ़ाने के लिए तैयार हैं?
आज ही योंगहाओ उच्च-सटीक जीएनएसएस मॉड्यूल और एंटेना की पूरी श्रृंखला का अन्वेषण करें। हमारे विशेषज्ञ आपके स्वायत्त एप्लिकेशन के लिए सही समाधान खोजने में आपकी सहायता करने के लिए तैयार हैं।